Runway mở open-weight Praxis-1, mô hình robot học từ video
Ngày 11/11/2026, Runway mở toàn bộ trọng số Praxis-1, mô hình điều khiển robot bằng cách dự đoán video tiếp theo, theo giấy phép Apache 2.0 và cho phép dùng thương mại.
Runway vốn nổi tiếng với các công cụ tạo video cho nhà làm phim. Giờ đây hãng mang chính công nghệ video đó sang một hướng hoàn toàn khác: điều khiển robot thật. Praxis-1, mô hình robot đầu tiên của hãng, được giới thiệu vào tháng 9/2026 và thử nghiệm cùng một nhóm đối tác chọn lọc. Ngày 11/11/2026, Runway mở toàn bộ trọng số của mô hình cho mọi nhà phát triển và nhà nghiên cứu robot, theo giấy phép Apache 2.0.
Mô hình robot học từ video, không chỉ từ dữ liệu robot
Praxis-1 được Runway gọi là mô hình hành động thế giới (world action model): một mô hình diffusion transformer dạng mixture-of-experts với 27 tỉ tham số, dự đoán đồng thời video và hành động của robot. Thay vì chỉ học từ dữ liệu robot đắt đỏ và khan hiếm, mô hình học trước từ video quy mô lớn trên internet về cách vật thể chuyển động và nhiệm vụ diễn ra, rồi mới tinh chỉnh trên dữ liệu robot cụ thể.
Cơ chế hoạt động khá trực quan: mô hình dự đoán một đoạn video ngắn về điều sẽ xảy ra tiếp theo, rồi suy ra hành động mà robot cần thực hiện để đi tới tương lai đó. Theo nghiên cứu của chính Runway, video trên web có thể thay thế video robot điều khiển từ xa làm dữ liệu tiền huấn luyện mà không làm giảm hiệu năng của chính sách điều khiển, qua đó chuyển nút thắt sang lượng video tổng quát mà mô hình được học.
Dẫn đầu bảng RoboLab-120 với 46,2%
Trên bảng RoboLab-120 của NVIDIA, bài kiểm tra gồm 120 nhiệm vụ thao tác trên bàn với 10 lần thử mỗi nhiệm vụ, Praxis-1 đạt tỉ lệ thành công 46,2% trên 1.200 lượt thử, tương đương 555 lượt hoàn thành. Runway cho biết đây là kết quả cao nhất trong số các mô hình hành động thế giới và các mô hình nền tảng robot mã nguồn mở được liệt kê.
Mô hình | Tỉ lệ thành công | Xếp hạng |
|---|---|---|
Praxis-1 | 46,2% | 1 |
FLUX 3 Action | 42,9% | 2 |
Cosmos3 Nano | 36,8% | 3 |
π0.5 | 28,0% | 4 |
Con số này cần đọc đúng mức vì hai lý do. Thứ nhất, toàn bộ điểm số đều do Runway tự đo và công bố, chưa có phòng thí nghiệm độc lập nào tái hiện kết quả trên bảng xếp hạng tại thời điểm phát hành. Thứ hai, 46,2% dù đứng đầu vẫn có nghĩa là thất bại hơn một nửa số lần thử, và đó là nhiệm vụ mô phỏng trên bàn làm việc, chưa phải sàn nhà máy thật. Điểm số cho thấy hướng đi đúng, chứ chưa phải một robot đã sẵn sàng làm việc.
Mở toàn bộ: trọng số, code huấn luyện và ba checkpoint
Điểm khiến lần phát hành này khác biệt là mức độ đầy đủ. Runway mở trọng số cùng code suy luận và code tinh chỉnh, hỗ trợ cả tinh chỉnh toàn bộ lẫn LoRA, tất cả theo giấy phép Apache 2.0 và được phép dùng thương mại. Mô hình có mặt trên GitHub, trên Hugging Face với hỗ trợ gốc cho thư viện robot LeRobot, trong bộ máy phục vụ vLLM-Omni, và qua dịch vụ suy luận lưu trữ Reactor.
LongCat-2.5 mở open-weight theo giấy phép MIT
Bản phát hành gồm ba checkpoint: mô hình gốc đã tiền huấn luyện ở mức trung bình, bản tinh chỉnh trên tập dữ liệu robot DROID và bản tinh chỉnh cho robot hai tay YAM. Bản đầy đủ ở định dạng bfloat16 nặng 54,4 GB và chạy được trên một GPU 80 GB, trong khi bản lượng tử hóa 4-bit NVFP4 chỉ còn 17,5 GB. Nhờ đó, các nhóm nghiên cứu có thể tải về, chạy thử và tùy biến trên phần cứng của chính mình thay vì phụ thuộc vào API của hãng.
Chạy được từ GPU trung tâm dữ liệu tới ngay trong robot
Praxis-1 chạy ngay trên nhiều phần cứng NVIDIA, từ GPU trung tâm dữ liệu H100 và B200, tới GPU trạm làm việc RTX 5090 và RTX PRO 6000, và tới máy tính Jetson Thor đặt ngay trong thân robot. Các đối tác ra mắt của Runway đã chạy mô hình trên phần cứng của riêng họ: Noble Machines với robot hình người có chân, Standard Bots với cánh tay công nghiệp sáu trục và Ultra với robot kho hai tay.
Khả năng thích ứng sang phần cứng mới là điểm Runway nhấn mạnh. Chỉ với tinh chỉnh nhẹ, một checkpoint duy nhất đã thích ứng được với nhiều dạng robot khác nhau. Khi tinh chỉnh trên robot RT-1 của Google, vốn chưa từng xuất hiện trong dữ liệu huấn luyện, Praxis-1 đạt 80,0% thành công trên bài kiểm tra SimplerEnv, cao hơn nhiều so với 52,4% của chính sách RT-1 gốc. Với LoRA, nhà phát triển có thể tùy biến mô hình cho robot, camera và nhiệm vụ của mình mà không cần huấn luyện lại toàn bộ.
Cuộc đua mô hình robot mở đang nóng lên
Praxis-1 xuất hiện giữa một tuần sôi động của các mô hình robot. NVIDIA vừa mở mô hình GR00T 2 vài ngày trước đó, còn Gemini Robotics 2.5 của Google đã chạy thử trên dây chuyền nhà máy của Mercedes-Benz. Trong ba cái tên, bản phát hành của Runway được đánh giá là cởi mở nhất: đầy đủ trọng số, code tinh chỉnh và giấy phép cho phép dùng thương mại.
Runway lý giải lựa chọn mở bằng lập luận về vị thế của Mỹ trong AI vật lý: vai trò dẫn đầu sẽ phụ thuộc vào đầu tư cho cả phần cứng lẫn phần mềm, và vào mức độ mở mà các mô hình Mỹ mang lại cho trường hợp dùng vật lý. Hãng cũng là thành viên sáng lập của Cosmos Coalition cùng NVIDIA, liên minh thúc đẩy các mô hình thế giới mở cho AI vật lý.
Dù vậy, trọng số mở không tự động tạo ra chuyển động robot an toàn. Một mô hình dự đoán video tốt vẫn cần được kiểm chứng kỹ trên phần cứng thật trước khi giao nhiệm vụ quan trọng, và cộng đồng sẽ cần thời gian để chạy độc lập, so sánh và tìm ra giới hạn của Praxis-1 ngoài bảng xếp hạng mô phỏng.
Với nhà phát triển và nhà nghiên cứu, cách thử nhanh nhất là tải mô hình trên Hugging Face, xem code trên GitHub hoặc thử qua Runway Dev. Runway cũng cung cấp hướng dẫn thực hành với NeMo Automodel cho các đội muốn huấn luyện tiếp theo lĩnh vực của mình. Cuộc đua mô hình robot mở giờ đây không còn là lời hứa, mà là trọng số thật mà bất kỳ ai cũng có thể tải về và kiểm chứng.
Nguồn tham khảo: Runway
Bài liên quan
OpenAI sáp nhập đội robot vào nhóm nghiên cứu chính
OpenAI vừa xác nhận với Fortune việc đưa đội robot độc lập vào nhóm nghiên cứu chính và khối Applied, với lý do các mô hình đa năng như GPT-6 Astra giờ đã đủ khả năng điều khiển robot trực tiếp, không cần một đội riêng xây mô hình chuyên biệt.
5 phút đọc
Ngân hàng Nhà nước siết AI chuyển tiền từ hôm nay 15/11
Từ hôm nay 15/11, Thông tư 53/2026/TT-NHNN của Ngân hàng Nhà nước chính thức có hiệu lực, đặt khuôn khổ đầu tiên cho trí tuệ nhân tạo trong ngành ngân hàng. AI được phép tự chuyển tiền thay khách hàng, nhưng chỉ trong hạn mức chặt chẽ và khi khách hàng đã đồng ý trước.
6 phút đọc
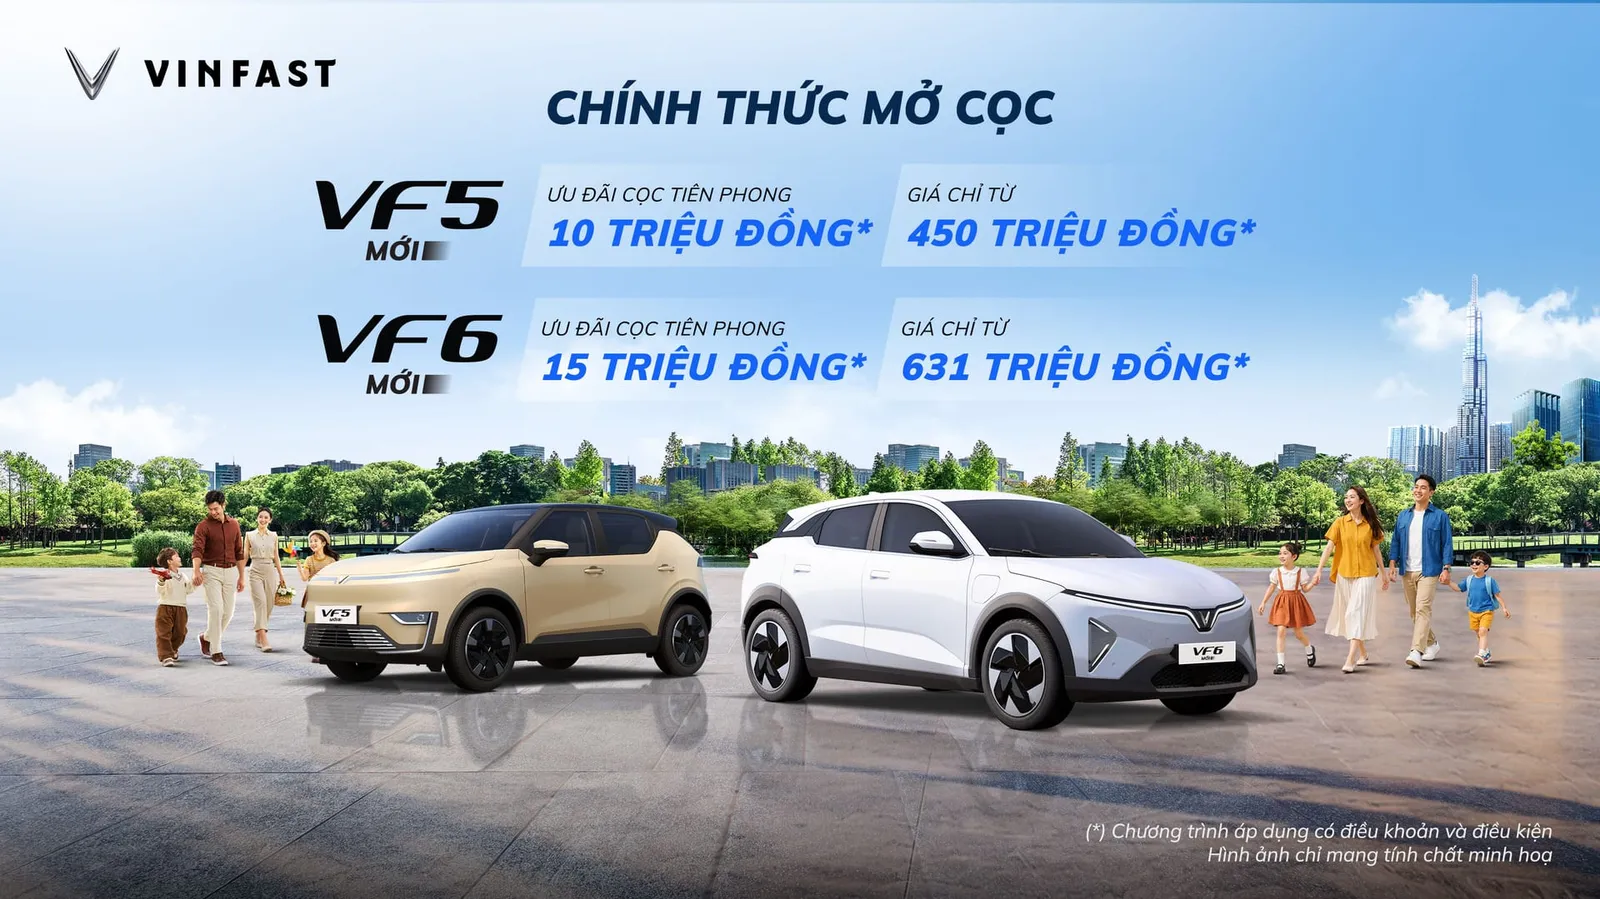
VinFast mở cọc VF 5 và VF 6 mới, giá từ 460 triệu đồng
VinFast vừa mở nhận đặt cọc hai phiên bản mới của VF 5 và VF 6, giá niêm yết từ 460 triệu và 646 triệu đồng. Khách đặt cọc trước hết ngày 18/11 được giảm ngay 10-15 triệu đồng, xe dự kiến giao sau Tết Nguyên đán 2027.
6 phút đọc